::产品概述::
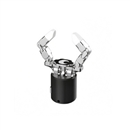
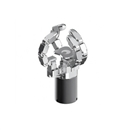
Tesollo DG-1F 灵巧手
一种3-DoF铰接式真空夹持器,可调整抽吸位置和方向,以便在受限和非结构化环境中可靠拾取。
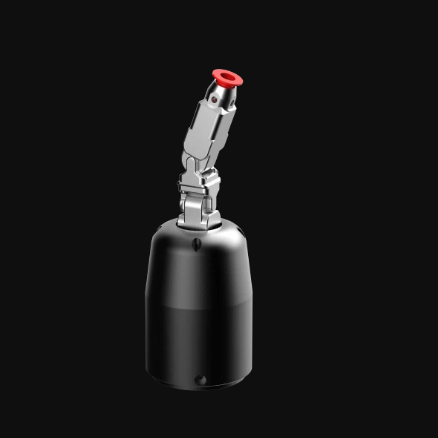
DG-1F是一种3-DoF铰接式真空夹持器,旨在改善在物体位置、方向或周围约束难以实现稳定真空接触的环境中基于吸力的拾取。与传统的固定式真空夹具不同,其多关节结构允许抽吸指尖调整其位置和方向,以更有效地接近目标表面。
通过使夹具本身适应拾取环境,DG-1F可以减少在抽吸之前重新定位、对齐或以其他方式修改周围物体的需要。这使得它非常适合物流拣选、材料处理和其他涉及适合真空抓取但难以用固定抽吸机构接近的物体的应用。操作需要外部真空源。
1.铰接式真空夹持
铰接式抽吸机构允许指尖调整其位置和方向,以实现与目标表面更有效的接触。这使得在密闭空间和传统固定抽吸夹具可能难以到达所需接触点的环境中能够可靠地进行真空拾取。
2.紧凑轻便的设计
紧凑的单指铰接机构提供了三个自由度,同时保持了710克的轻量化设计。其小的外形尺寸使其非常适合安装在机器人手臂末端执行器上,并适合在空间受限的环境中操作。
3.多协议通信与集成
支持Modbus RTU、Modbus TCP和以太网TCP/IP通信,可与各种工业机器人、自动化设备和控制系统直接集成。
4.高速精密控制
1000 Hz的控制周期可提供快速的运动响应,而基于绝对编码器的位置反馈可实现精确和可重复的关节定位,以完成要求苛刻的拾取任务。